


Noticias
Resumen Ejecutivo: El marcado y codificado láser en componentes industriales curvos, inclinados o escalonados a menudo falla debido a las limitaciones de la profundidad focal dinámica. Cuando el gradiente de la superficie supera la profundidad de campo (rango Rayleigh) del haz láser, la densidad de energía cae exponencialmente, lo que resulta en un contraste desigual, códigos 2D distorsionados y altas tasas de rechazo en la verificación (ISO/IEC 15415/15416). Esta guía de ingeniería desglosa la óptica del fallo de profundidad focal, los ajustes de parámetros para extender el rango focal, la integración de hardware de enfoque dinámico 3D y los protocolos prácticos de resolución de problemas para marcar geometrías complejas.
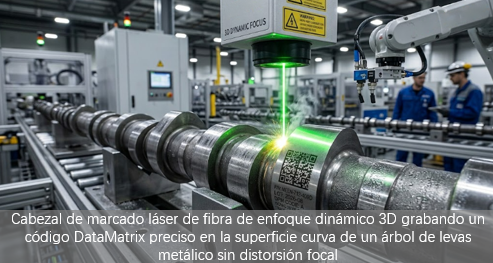
???? Por qué los láseres 2D fijos fallan en sustratos curvos e irregulares
Los sistemas de marcado láser 2D estándar utilizan una lente de campo F-theta fija para enfocar el haz láser en un único plano focal plano X-Y. Cuando la geometría de la pieza se extiende por encima o por debajo de este plano (como en tuberías extruidas, ejes automotrices, herramientas médicas curvas o carcasas empotradas escalonadas), el haz se desenfoca.
Ocurren dos modos de degradación física distintos una vez que la superficie objetivo se mueve fuera de la Profundidad de Campo (DOF) del láser:
Decaimiento de la densidad de potencia: A medida que el haz se desenfoca, el diámetro del punto (w0) se expande. La densidad de potencia pico (I0) disminuye inversamente con el cuadrado del radio del punto:
Versión en texto plano para CMS: I0 = Ppeak / (π × w02)
???? Nota: Para láseres pulsados (Fibra, UV, MOPA), los ingenieros deben usar la potencia pico (Ppeak = Pavg / (f × τ), donde f es la frecuencia y τ es la duración del pulso) en lugar de la potencia promedio (Pavg) para calcular con precisión la irradiancia pico en el punto focal. Un aumento de 2× en el tamaño del punto reduce la densidad de potencia pico en un 75%, haciendo que las marcas se desvanezcan de gris oscuro a invisibles.
Distorsión geométrica del punto: En ángulos pronunciados, un punto láser circular incide sobre la superficie como una elipse alargada. Esto estira las celdas individuales en los códigos DataMatrix o QR, causando fallos de No Uniformidad Axial y Distorsión de Red durante la inspección visual.
1. Cálculo de la profundidad de campo (Rango Rayleigh)
Para determinar si su aplicación requiere optimización óptica o un sistema completo de enfoque dinámico 3D, calcule el Rango Rayleigh teórico (zR) de su láser:
Versión en texto plano para CMS: zR = (π × w02) / λ
Donde:
w0 = Radio del punto enfocado en la cintura del haz
λ = Longitud de onda del láser (ej. 1064 nm en fibra, 355 nm en UV)
La Profundidad de Campo (DOF) total aceptable es aproximadamente 2 × zR.
Tolerancias prácticas de la industria
Láser de fibra 2D estándar (Lente F=160mm): La DOF de ingeniería total es de aproximadamente ±1.5mm a ±2.0mm (dependiendo del crecimiento aceptable del tamaño del punto y los requisitos de contraste).
Lente de distancia focal larga (Lente F=254mm): La DOF total aumenta a ±3.5mm a ±5.0mm, pero a expensas de un tamaño de punto más grande y una menor concentración de energía.
Si la curvatura de la superficie o el diferencial de altura de su componente supera estas tolerancias, el marcado 2D estándar producirá bordes borrosos y desenfocados.
2. Tres soluciones de ingeniería para marcar geometrías complejas
Solución 1: Ajuste óptico y de parámetros (Para cambios de altura <4mm)
Para curvas sutiles o escalones poco profundos, puede extender el rango focal utilizable sin reemplazar el hardware:
Cambiar a una lente F-Theta más larga: Aumentar la distancia focal (ej. de F=160mm a F=254mm) aplana la curva del rango Rayleigh, expandiendo la DOF utilizable hasta aproximadamente ±4mm. Compromiso: Requiere una mayor salida de potencia láser para compensar la menor densidad de energía del punto.
Aumentar la frecuencia de pulso y el solapamiento: Aumente las tasas de repetición (ej. >60 kHz en Fibra MOPA) y reduzca el espaciado de tramado de líneas (0.02mm - 0.03mm). Esto compensa la caída de potencia fuera de foco aumentando la deposición de energía térmica por unidad de área.
Optimizar la relación del expansor de haz: Ajuste el expansor de haz para estrechar el diámetro del haz de entrada que ingresa al escáner galvo, lo que ensancha mecánicamente la cintura del punto enfocado, aumentando la profundidad de campo.
Solución 2: Actualización de hardware a sistemas de enfoque dinámico 3D (Para cambios de altura >4mm)
Cuando las variaciones de profundidad de la superficie superan los 5mm - 50mm+, la compensación dinámica del eje Z es obligatoria.
Módulo de enfoque dinámico (Galvo 3D): Un sistema de enfoque dinámico coloca una óptica impulsada por bobina de voz lineal o piezoeléctrica de alta velocidad antes de los escáneres galvo X-Y.
Ajuste Z en tiempo real: A medida que los espejos galvo se desplazan a lo largo de una curva, la lente del eje Z cambia de posición en microsegundos (μs), desplazando continuamente el punto focal para coincidir con el perfil de la superficie 3D.
Mapeo de superficies CAD: El software de marcado 3D importa el archivo STEP o STL de la pieza, proyectando automáticamente códigos DataMatrix 2D, texto o logotipos en cilindros, conos, esferas o superficies de forma libre sin distorsión óptica.
???? Marcado 3D guiado por visión (Para posicionamiento aleatorio de piezas)
En líneas de producción automatizadas donde las piezas llegan a la estación de marcado con una orientación o altura inconsistente (ej. componentes automotrices forjados en bandejas), el mapeo CAD estático es insuficiente. Un escáner 3D de luz estructurada o un perfilómetro láser instalado aguas arriba captura las coordenadas exactas X, Y, Z de cada pieza en tiempo real. Estos datos espaciales se envían al controlador de enfoque dinámico 3D al vuelo, lo que permite la capacidad de "marcar en cualquier lugar, independientemente de la altura" sin necesidad de sujeciones mecánicas costosas.
Solución 3: Alternativas no láser para cavidades muy profundas (CIJ / TIJ de alto alcance)
Cuando la línea de visión del láser está obstruida por paredes empinadas o cavidades profundas:
Inyección de tinta continua (CIJ): Mantiene la legibilidad del código a distancias de disparo de hasta 15mm - 20mm del sustrato, lo que la hace resistente a contornos de superficie extremos.
TIJ de distancia de disparo extendida: Los cartuchos TIJ de solvente de alta presión con arquitectura de boquilla optimizada proporcionan marcas claras en envases curvos a distancias de disparo de hasta 6mm - 8mm.
3. Matriz de selección de tecnología: 2D Fijo vs. Láser de Enfoque Dinámico 3D vs. Inkjet de alto alcance
Parámetro técnico | Láser 2D fijo (F=160mm) | Láser 2D extendido (F=254mm) | Láser de enfoque dinámico 3D | CIJ / TIJ de alto alcance |
Diferencial máx. de altura de superficie | ≤ 2.0 mm | ≤ 4.0 mm | Hasta 50 mm - 100 mm+ | ≤ 15.0 mm |
Uniformidad del tamaño del punto | Se degrada fuera del centro | Moderada | 100% constante en toda la superficie | N/A (Tamaño de gota fijo) |
Ángulo máx. de inclinación de superficie | ≤ 15° | ≤ 25° | Hasta 60° - 75° | ≤ 45° |
Velocidad de marcado | Alta | Alta | Alta (Seguimiento Z en microsegundos) | Muy alta |
Complejidad del sistema y CapEx | Bajo (Inversión base 2D) | Bajo (Solo costo de lente) | Mayor inversión inicial | CapEx moderado / Tinta continua |
Mejor aplicación de sustrato | Placas planas, curvas suaves | Cilindros lisos, escalones leves | Tubos, válvulas automotrices, piezas 3D | Fondos cóncavos de botellas, canales |
4. Lista de verificación de optimización paso a paso para ingenieros
Si experimenta desvanecimiento o distorsión del código fuera de foco en una línea de producción activa, siga esta secuencia de diagnóstico:
Medir la variación total de altura (ΔZ): Utilice un comparador de carátula o un sensor de desplazamiento láser para medir la altura de pico a valle a lo largo de la zona de marcado.
Centrar el plano focal a media altura: No ajuste el punto focal en el punto más alto o más bajo del componente. Ajuste el foco del láser en el punto medio exacto de ΔZ para dividir el error focal por igual entre +ΔZ/2 y -ΔZ/2.
Cambiar la matriz 2D a correcciones de relación de aspecto 1:1: En el software, aplique escalado anamórfico (ajustando las relaciones de escalado X/Y por separado) para precompensar el estiramiento geométrico en pendientes inclinadas.
Calibrar el desfase de malla 3D (Solo sistemas 3D): Asegúrese de que la tabla de desplazamiento focal coincida con la calibración física real de la lente. Realice una verificación de cuadrícula de 9 puntos en un bloque de calibración 3D para verificar el seguimiento de la profundidad focal en todo el campo.
5. Preguntas frecuentes (FAQ)
P1: ¿Puede la corrección por software solucionar el marcado láser desenfocado sin cambiar el hardware?
R: El software puede corregir la distorsión geométrica (estiramiento) alterando la forma de entrada del gráfico. Sin embargo, el software por sí solo no puede solucionar el decaimiento de la densidad de potencia causado por un punto láser desenfocado. Si la densidad de potencia pico cae por debajo del umbral térmico del material, debe ajustar la óptica física, aumentar la potencia o actualizar a un sistema de enfoque dinámico 3D.
P2: ¿Cómo conoce una máquina de marcado láser 3D la curvatura de la pieza?
R: El operador importa un modelo CAD 3D (archivo STEP/STL) en el software de control láser y alinea el marcado en la geometría digital. Para líneas con alta varianza de altura pieza a pieza, un sensor de desplazamiento láser 3D en línea o un sistema de visión mide la geometría de la pieza al vuelo y envía datos de desfase del eje Z directamente al escáner galvo antes del disparo.